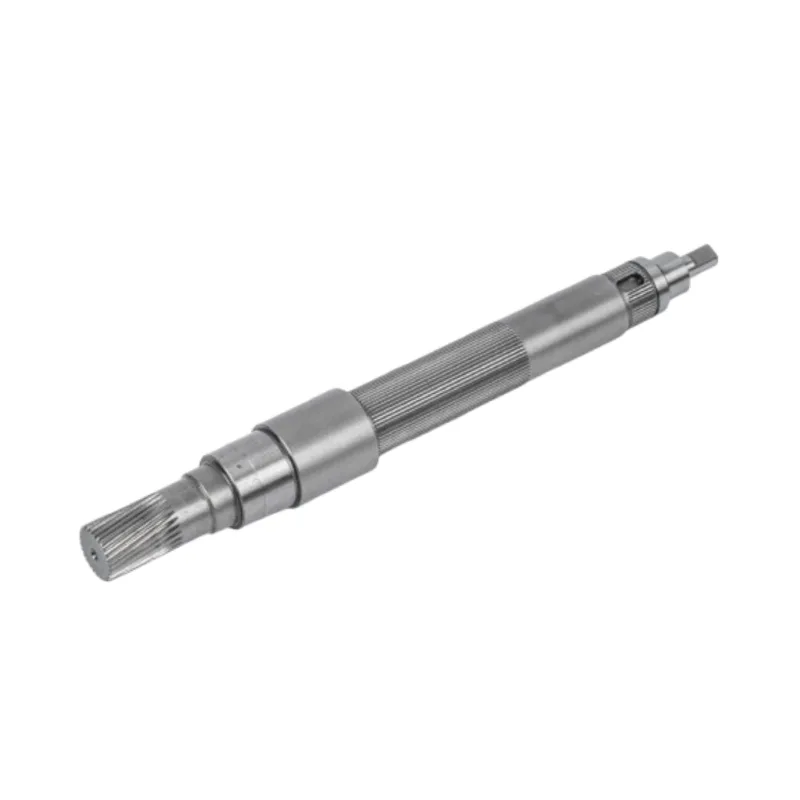
1. Aci Motor Robot Industri sebagai Tulang Belakang Mekanikal Pergerakan Robot
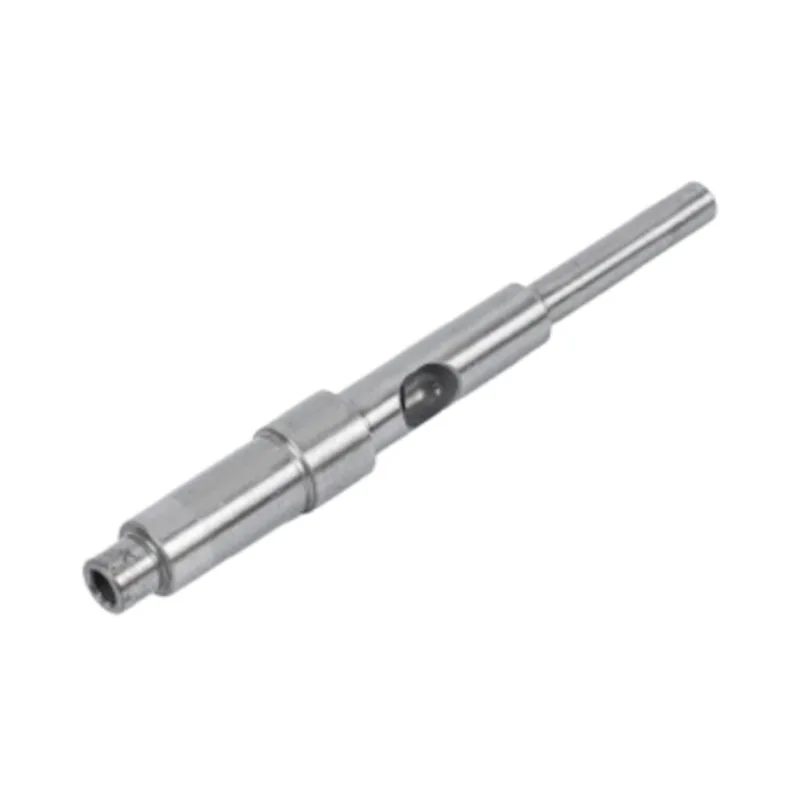
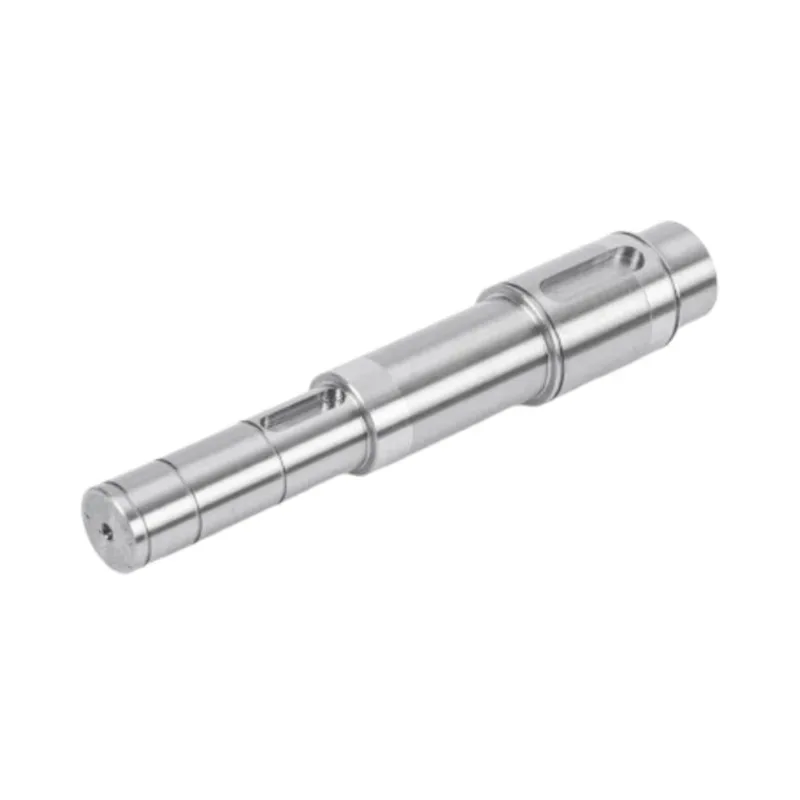
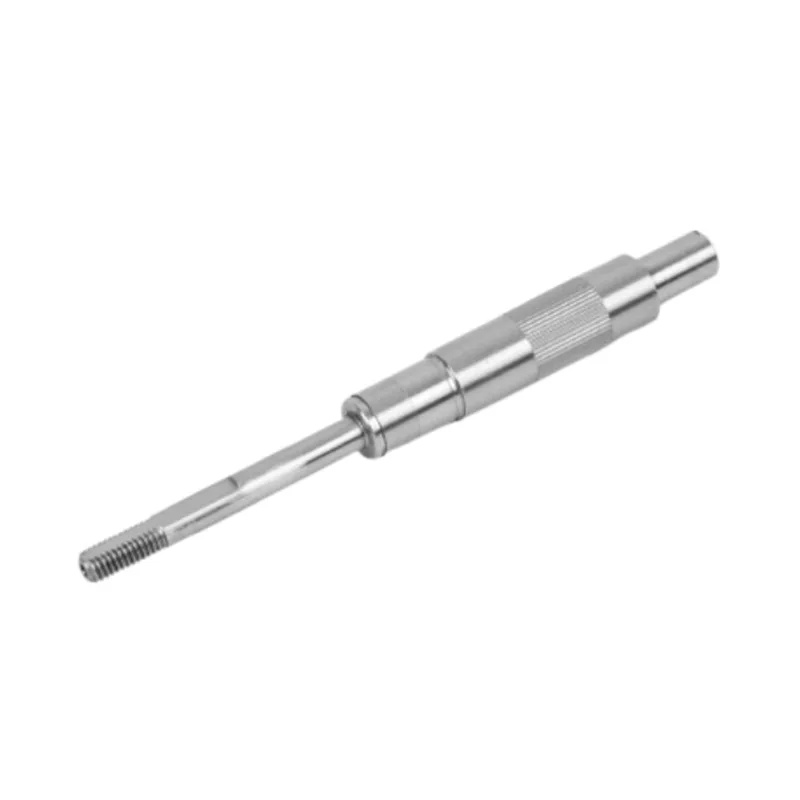
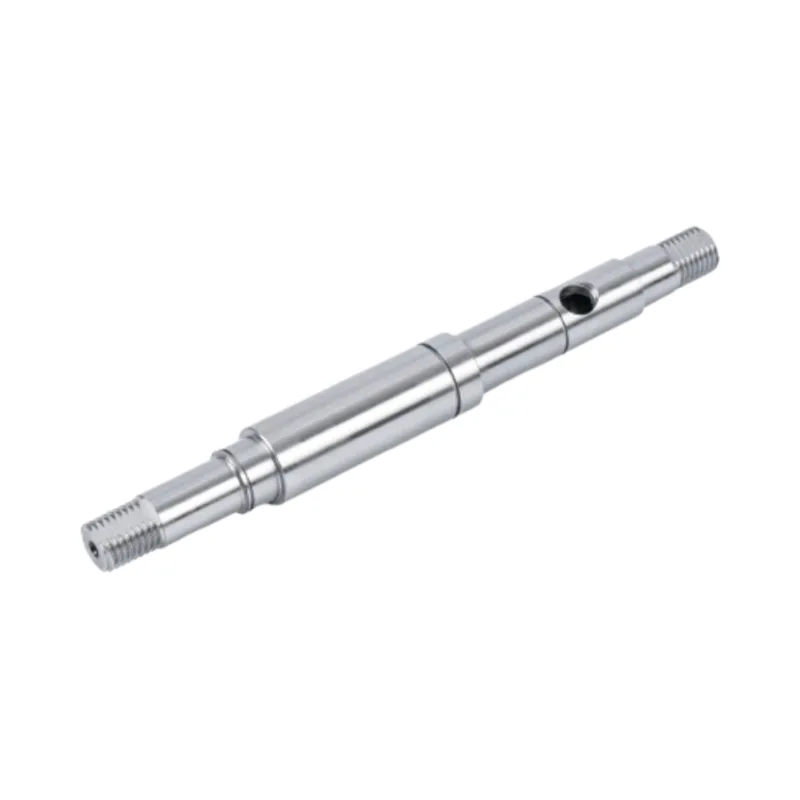
Setiap robot industri — daripada lengan bersuara enam paksi kepada pemilih SCARA dan kobot kolaboratif — bergantung pada antara muka mekanikal asas antara motor servo dan beban yang didorong:Aci Motor Robot Perindustrian. Elemen silinder ini menghantar kuasa putaran dari motor ke kotak gear, pemacu harmonik, atau sambungan terus, menukar tork elektromagnet kepada anjakan mekanikal terkawal. Tanpa aci motor yang direka dengan teliti, algoritma kawalan yang paling canggih pun tidak dapat memberikan ketepatan kedudukan, kebolehulangan atau tindak balas dinamik yang diperlukan oleh barisan pengeluaran moden.
Aci motor dalam aplikasi robot menghadapi set tegasan operasi yang berbeza. Ia mesti menahan pecutan dan nyahpecutan pantas, kitaran mula-henti yang kerap, beban tork berubah-ubah, dan kadang-kadang keadaan persekitaran yang keras — semuanya sambil mengekalkan kesetiaan kedudukan sub-mikron. Berbeza dengan aci dalam jentera tujuan am, aci motor robotik beroperasi dalam sistem servo gelung tertutup di mana sebarang tindak balas, penggulungan kilasan atau kehabisan jejari secara langsung menjejaskan trajektori effektor akhir. Ini mengenakan permintaan yang luar biasa pada ketepatan geometri aci, integriti bahan dan kualiti permukaan.
Pada dasarnya, yangAci Motor Robot Perindustrianjauh lebih daripada batang berputar yang mudah; ia adalah antara muka ketepatan yang menggabungkan output elektromagnet motor dengan output mekanikal robot. Prestasinya mempengaruhi kecekapan tenaga, pelesapan haba, tandatangan getaran, dan akhirnya keseluruhan hayat perkhidmatan kereta api pemanduan. Oleh itu, pemahaman yang menyeluruh tentang kejuruteraan komponen ini amat diperlukan untuk pereka sistem robotik, jurutera penyelenggaraan dan pakar perolehan.
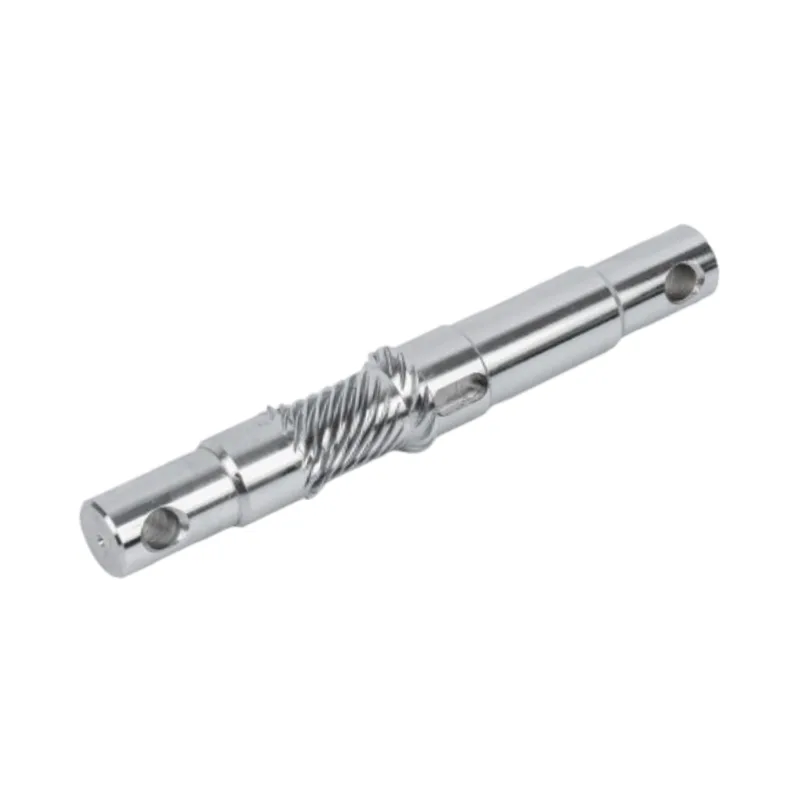
2. Prinsip Reka Bentuk Teras untuk Aci Motor Berprestasi Tinggi
Mereka bentuk aci motor untuk robotik industri bermula dengan pemahaman yang jelas tentang keperluan mekanikal aplikasi. Tidak seperti aci penghantaran kuasa standard, aci motor robotik mesti memenuhi set kriteria ketat yang mengimbangi kekuatan, kekakuan, berat dan tingkah laku dinamik.
2.1 Penghantaran Tork dan Kekakuan Kilasan
Tugas utama mana-mana aci motor ialah penghantaran tork. Dalam sambungan robotik, aci mesti menyampaikan tork terkadar motor - dan tork beban puncak puncak sekali-sekala - tanpa pesongan sudut yang berlebihan. Kekakuan kilasan, ditakrifkan sebagai nisbah tork yang digunakan kepada pusingan sudut, adalah parameter kritikal. Kekakuan kilasan yang rendah memperkenalkan pematuhan ke dalam gelung servo, mengurangkan lebar jalur kawalan dan menjejaskan keupayaan robot untuk menolak gangguan luaran. Aci kekakuan tinggi memastikan kedudukan motor yang diperintahkan dipindahkan dengan setia kepada output bersama, membolehkan pengesanan laluan yang tepat.
Jurutera menentukan diameter aci yang diperlukan berdasarkan tegasan ricih maksimum dan sudut putar yang dibenarkan bagi setiap unit panjang. Untuk aplikasi robotik dengan masa kitaran diukur dalam pecahan sesaat, momen inersia kutub aci juga mesti dioptimumkan untuk meminimumkan inersia pantulan pada motor — faktor yang secara langsung mempengaruhi keupayaan pecutan dan penggunaan tenaga. Aci berongga, yang menawarkan nisbah kekakuan-ke-berat kilasan yang lebih tinggi, kadangkala diguna pakai dalam robot kolaboratif untuk mengurangkan berat sambil mengekalkan kapasiti tork yang mencukupi.
2.2 Pengimbangan Dinamik dan Kelajuan Kritikal
Motor robot kerap beroperasi pada kelajuan putaran tinggi, terutamanya dalam tugas memilih-dan-tempat atau pemasangan berkelajuan tinggi. Di bawah keadaan sedemikian, walaupun ketidakseimbangan jisim kecil dalam aci motor menghasilkan daya emparan yang merangsang getaran, meningkatkan beban galas dan menghasilkan bunyi yang boleh didengar. Pengimbangan dinamik — dilakukan pada mesin pengimbangan ketepatan — memastikan bahawa paksi jisim aci bertepatan dengan paksi putarannya dalam toleransi yang ketat, selalunya kepada gred ISO 1940 G2.5 atau lebih baik.
Selain itu, kelajuan kritikal aci — kelajuan putaran di mana frekuensi lenturan semula jadi teruja — mestilah jauh melebihi kelajuan operasi maksimum. Ini memerlukan pemilihan teliti nisbah panjang-ke-diameter aci, jarak galas sokongan dan sifat redaman bahan. Pereka bentuk sering menggunakan analisis elemen terhingga untuk meramal bentuk mod dan melaraskan geometri untuk mengelakkan resonans, dengan itu memastikan operasi lancar merentasi keseluruhan julat kelajuan.
3. Pemilihan Bahan — Asas Kebolehpercayaan
Pemilihan bahan untuk aAci Motor Robot Perindustrianboleh dikatakan keputusan yang paling penting dalam keseluruhan proses kejuruteraan. Sifat bahan menentukan kekuatan aci, hayat lesu, rintangan haus, rintangan kakisan dan kestabilan dimensi di bawah kitaran haba.
3.1 Keluli Aloi dan Gred Tahan Karat
Kebanyakan aci motor robot industri dihasilkan daripada keluli aloi karbon sederhana seperti 40Cr, 42CrMo4, atau gred yang setara. Bahan-bahan ini menawarkan gabungan kekuatan tegangan, keliatan dan kebolehmesinan yang sangat baik. Untuk aplikasi yang menuntut ketahanan kakisan yang unggul — seperti robot gred makanan atau yang beroperasi dalam persekitaran cucian — keluli tahan karat seperti SUS420 atau 440C lebih disukai. Aci tahan karat memberikan kekerasan yang mencukupi selepas rawatan haba sambil menentang pengoksidaan dan serangan kimia.
Aci berprestasi tinggi juga boleh menggabungkan rawatan permukaan seperti nitriding, pengkarburan atau pengerasan aruhan untuk menghasilkan bekas tahan haus sambil mengekalkan teras yang kuat dan mulur. Seni bina teras kes ini amat berharga dalam sambungan robotik di mana aci bersambung dengan galas, pengedap atau gandingan spline yang mengenakan tegasan sentuhan pekat.
3.2 Rawatan Haba dan Pengerasan Permukaan
Rawatan haba mengubah struktur mikro bahan mentah untuk mencapai sifat mekanikal yang diingini. Pelindapkejutan dan pembajaan menghasilkan struktur martensit yang seragam dengan kekuatan hasil yang tinggi dan keliatan patah yang baik. Untuk aci yang mengalami kelesuan sentuhan bergolek — seperti yang menyokong beban jejarian melalui galas — kekerasan permukaan 55–62 HRC biasanya ditentukan untuk menahan pitting dan spalling.
Adalah penting untuk ambil perhatian bahawa kekerasan yang berlebihan boleh mengurangkan keliatan dan meningkatkan kerentanan kepada patah rapuh di bawah beban kejutan. Oleh itu, proses rawatan haba mesti dikawal dengan teliti untuk mencapai keseimbangan optimum antara ketahanan permukaan dan daya tahan teras — keseimbangan yang diperhalusi oleh pengilang berpengalaman melalui pengoptimuman proses selama beberapa dekad.
4. Proses Pengilangan Yang Membentuk Ketepatan
Menterjemah bilet bahan kepada aci motor siap yang memenuhi had terima sub-mikron memerlukan proses pembuatan berbilang peringkat, setiap peringkat menyumbang kepada kualiti geometri dan permukaan akhir.
4.1 Memusing dan Mengisar CNC
Perjalanan pembuatan biasanya bermula dengan pemusingan CNC, di mana stok bar mentah dimesin ke bentuk hampir bersih, menghasilkan diameter, bahu, benang dan alur kunci bertingkat. Pelarik CNC moden yang dilengkapi dengan perkakas langsung boleh melakukan operasi pengilangan dan penggerudian dalam satu persediaan, mengurangkan ralat kedudukan terkumpul.
Selepas pusingan, aci mengalami pengisaran ketepatan - sama ada tanpa pusat atau silinder - untuk mencapai toleransi dimensi akhir dan kemasan permukaan. Pengisaran mengeluarkan beberapa perseratus terakhir milimeter bahan, menghasilkan permukaan dengan nilai kekasaran (Ra) serendah 0.2–0.4 µm. Tahap kemasan ini penting untuk kesesuaian galas yang betul, prestasi pengedap dan mengurangkan geseran semasa operasi.
Untuk aci dengan spline, gigi gear atau ciri kompleks lain, operasi tambahan seperti hobbing, membentuk atau broaching boleh digunakan. Setiap operasi memperkenalkan set toleransinya sendiri yang mesti diuruskan dalam belanjawan dimensi keseluruhan.
4.2 Kawalan Kualiti dan Metrologi
Jaminan kualiti dalam pembuatan aci motor bergantung pada gabungan pengukur dalam proses dan pemeriksaan akhir menggunakan mesin pengukur koordinat (CMM), pembanding optik dan profilometer permukaan. Pengukuran utama termasuk:
- Diameter pada jurnal galas kritikal (biasanya dikawal hingga ±0.005 mm atau lebih ketat)
- Kepekatan antara pelbagai diameter
- Kelurusan dan silinder
- Kekasaran permukaan dan bergelombang
- Profil kekerasan dari permukaan ke teras
Pengeluar termaju juga menggunakan kaedah ujian tidak merosakkan seperti pemeriksaan zarah magnet atau ujian arus pusar untuk mengesan kecacatan bawah permukaan yang boleh menjejaskan kekuatan keletihan. Setiap aci yang melepasi pemeriksaan ketat ini mendapat hak untuk dipasang dalam robot yang akan melakukan berjuta-juta kitaran sepanjang hayat perkhidmatannya.
5. Toleransi, Kemasan Permukaan, dan Integriti Geometrik
TheAci Motor Robot Perindustrianberoperasi dalam dunia yang diukur dalam mikron. Toleransi yang digunakan pada ciri kritikalnya secara langsung menentukan ketepatan kedudukan robot, kebolehulangan dan kebolehpercayaan jangka panjang.
Untuk jurnal galas, toleransi diameter biasa berjulat dari ±0.005 mm hingga ±0.010 mm, bergantung pada jenis galas dan kelas muat. Toleransi yang lebih ketat — serendah ±0.002 mm — ditentukan untuk aplikasi ketepatan ultra seperti robot pengendalian semikonduktor atau robotik perubatan. Kepekatan antara jurnal selalunya dipegang pada 0.01 mm atau kurang untuk mengelakkan kehabisan jejari yang akan menyebabkan getaran dan mengurangkan hayat galas.
Kemasan permukaan adalah sama kritikal. Permukaan aci yang kasar meningkatkan geseran, mempercepatkan haus pengedap, dan menyediakan tapak nukleasi untuk retakan keletihan. Untuk aci motor robotik, kemasan permukaan Ra 0.4 µm atau lebih baik adalah standard, dengan beberapa aplikasi memerlukan Ra 0.2 µm pada permukaan pengedap. Mencapai kemasan sedemikian memerlukan bukan sahaja pengisaran yang mahir tetapi juga kawalan berhati-hati terhadap kersik roda pengisaran, bahan penyejuk dan kadar suapan.
Toleransi geometri - termasuk kelurusan, kebulatan dan kesilinderan - memastikan bahawa aci kekal dalam sampul yang dimaksudkan semasa ia berputar. Sebarang sisihan daripada geometri sempurna diterjemahkan kepada pemuatan kitaran pada galas dan pengedap, akhirnya memendekkan selang penyelenggaraan robot. Kesan kumulatif toleransi ini ialah aci motor yang dihasilkan dengan betul membolehkan robot mencapai kebolehulangan yang dinilai — selalunya ±0.02 mm atau lebih baik — ke atas keseluruhan sampul kerjanya.
6. Mod Kegagalan dan Strategi Pencegahan
Malah aci motor kejuruteraan terbaik boleh gagal jika tertakluk kepada keadaan di luar had reka bentuknya. Memahami mod kegagalan biasa membantu pereka bentuk dan jurutera penyelenggaraan melaksanakan langkah pencegahan yang memanjangkan hayat aci dan mengurangkan masa henti yang tidak dirancang.
Patah keletihanadalah mekanisme kegagalan yang paling biasa dalam aci berputar. Kitaran lenturan berulang atau tegasan kilasan, selalunya diburukkan lagi oleh kepekatan tegasan pada alur kekunci, bahu atau antara muka muat tekan, memulakan keretakan yang merambat sehingga pecah akhir. Strategi pencegahan termasuk jejari fillet yang besar, penembusan pukulan permukaan untuk mendorong tegasan sisa mampatan, dan kawalan berhati-hati terhadap beban operasi untuk mengelakkan melebihi had ketahanan.
Pakai dan resahberlaku pada antara muka di mana aci menyentuh galas, pengedap, atau gandingan. Micromotion di bawah beban boleh menghasilkan serpihan kasar yang mempercepatkan kehilangan bahan dan merendahkan kesesuaian. Salutan permukaan keras, pelinciran yang betul, dan mengekalkan padanan gangguan yang betul adalah langkah balas yang berkesan.
Membongkok atau pesongandi bawah beban jejarian yang berlebihan boleh menyebabkan aci menyentuh komponen pegun atau menyebabkan ketidakselarasan dalam kereta api pandu. Ini amat relevan dalam robot dengan lengan yang panjang dan cantilever di mana aci motor boleh menyokong beban yang digantung. Meningkatkan diameter aci, menggunakan bahan berkekuatan lebih tinggi, atau menempatkan semula galas lebih dekat dengan titik beban boleh mengurangkan risiko ini.
Kakisan dan pittingmenjejaskan aci yang beroperasi dalam persekitaran yang lembap, agresif secara kimia, atau tercuci. Gred keluli tahan karat, salutan pelindung seperti penyaduran zink atau nikel tanpa elektro, dan protokol pembersihan biasa membantu memelihara integriti permukaan aci.
Pemantauan keadaan biasa — termasuk analisis getaran, pemantauan suhu, dan pemeriksaan dimensi berkala — membenarkan pengesanan awal kerosakan pembangunan, membolehkan tindakan pembetulan sebelum kegagalan bencana berlaku. Pendekatan proaktif ini adalah ciri program penyelenggaraan robotik bertaraf dunia.
7. Soalan Lazim
Mencari rakan kongsi yang dipercayai untuk komponen pemacu robotik anda?
Guanshuomenggabungkan dekad kepakaran pembuatan ketepatan dengan CNC canggih dan keupayaan pengisaran untuk menghasilkan aci motor yang memenuhi aplikasi robotik yang paling mencabar.
Daripada pemilihan bahan dan rawatan haba hingga pemeriksaan akhir, setiap aci direka bentuk untuk prestasi, ketahanan dan konsistensi.
Hubungi kamiuntuk membincangkan keperluan anda